欢迎光临浔之漫智控技术(上海)有限公司网站!
诚信促进发展,实力铸就品牌
服务热线:
15618722057
15618722057
黑龙江绥化市西门子授权总代理
西门子变频器6SE6430-2UD41-3FB0 西门子MM420、MM440,MM430变频器 产品简介:
组态工具 "S7 Technology" 和"SIMOTION SCOUT" 都带有 "STARTER" 软件.
因此, 是不能再独立安装非集成版本的 "STARTER"来要设置"MICROMASTER" 和"SINAMICS" 产品系列的驱动设备; 比如, 在标准S7 CPU上操作这些驱动设备.
下面说明了在组态工具 "S7 Technology" 和"SIMOTION SCOUT" 集成的 "STARTER"中如何设置"MICROMASTER" 和"SINAMICS" 产品系列的驱动设备.
| No. | 步骤 |
| 1 | 建立 STEP 7 项目:
|
MM4变频器的*高输出频率,除了与参数P1082(*高频率)有关外,还与其他条件有关。
当PID自整定功能被激活时(P2350=1,2,3,4),BOP面板会显示“A0936"报警,报警与参数P2350交替闪烁,此 时变频器在很低的频率下运行,整定会花费几分钟的时间。整定结束后,报警将自动消失,变频器开始正常运行。
如果采用非矢量控制方式(P1300≤19),则*高输出频率仅受参数P1802的限制:
即,fmax = P1082
如果采用矢量控制方式(P1300≥20),则*高输出频率为以下限制条件中的*小值:
| 限制条件 | 含义 |
| P1082 | *高频率 |
| 200 | 矢量控制方式的*高输出频率 |
| P0310*5 | 5倍的电机额定频率 |
即,fmax = (P1082,200,5*P310)min
注:载波脉冲频率P1800,会随着对参数P1082和P0310的修改而自动更改,以满足输出频率对P1800的要求,因此不需要考虑P1800对*高输出频率的限制。
MM440,MM430,G120系列变频器的PID功能有效时,在通常设定下,斜坡时间P1120,P1121的设置是无效的。这样,如果PI参数设定不当,系统响应过快,变频器运行时就容易出现F0001过流,F0002过压等故障;或者为了避免这些故障,降低系统响应,造成系统响应过慢,不能满足工艺要求。
针对PID相关参数,可以参考以下例子进行设定,使PID功能与斜坡时间P1120,P1121同时有效。
P1070=2294
P1120=10(斜坡上升时间,根据实际情况设定)
P1121=10(斜坡下降时间,根据实际情况设定)
P2200=0
P2253=2890(PID目标值给定通道,根据实际情况设定)
P2264=755.0(反馈通道,根据实际情况设定)
P2280=3(比例增益,根据实际情况设定)
P2285=5(积分时间,根据实际情况设定)
P2890=50(PID目标值给定,根据实际情况设定)
以上参数在MM430 V2.02,MM440 V2.09,G120 V3.0验证通过。
MM4变频器在现场使用中,有时会•出现报警A911或者A502,检查进线电压和直流母线电压均正常。造成报警的原因分析如下:
MM4变频器在运行时会检测直流母线的电压值,当直流母线过高或者过低时,变频器会产生相应的报警或故障代码。如图1所示:
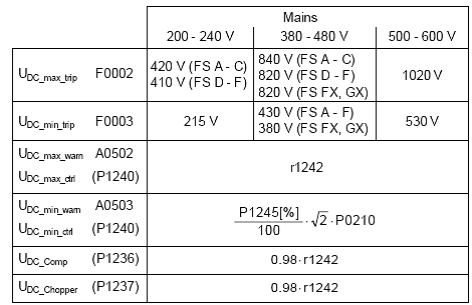
图1 MM4变频器直流母线电压检测
如图在直流母线电压大于r1242的值时,如果Vdmax控制器已使能会出现A0911报警,如果Vdmax控制器没有使能,会出现A0502报警。
 您的位置:
 QQ交谈
 西门子销售热线